



▼
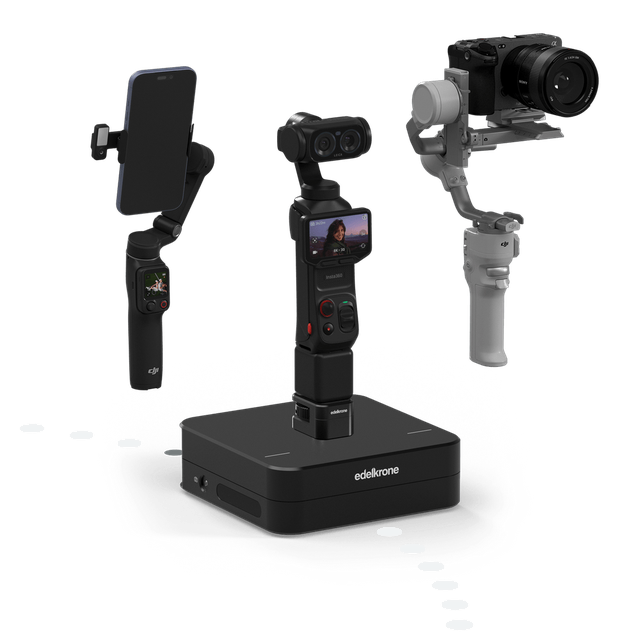
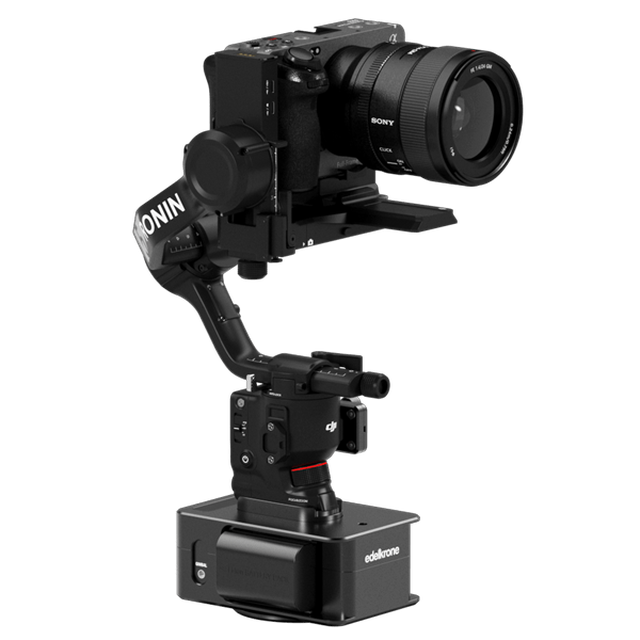
DJI RSジンバルを中心に組むロボティックモーションシステム
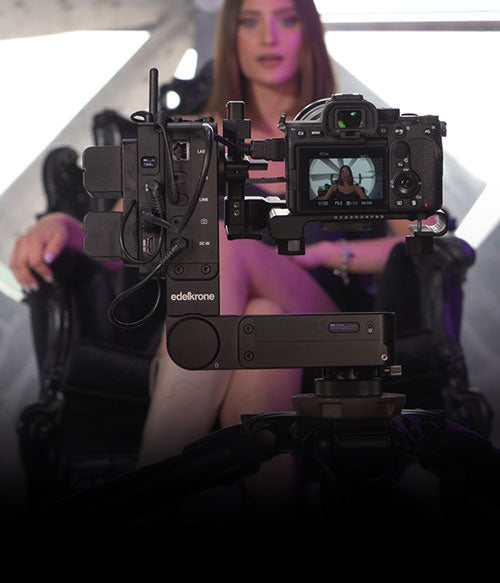
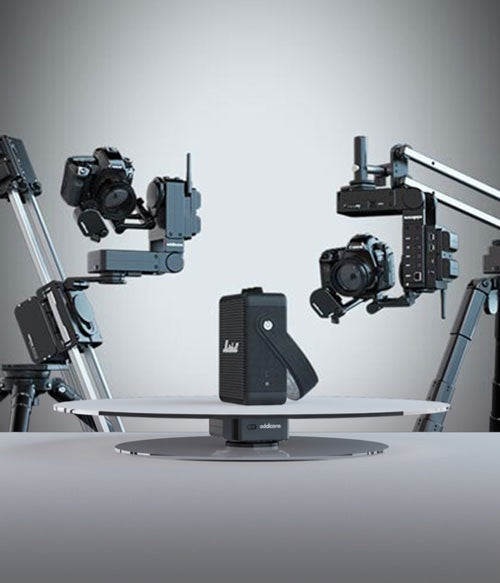
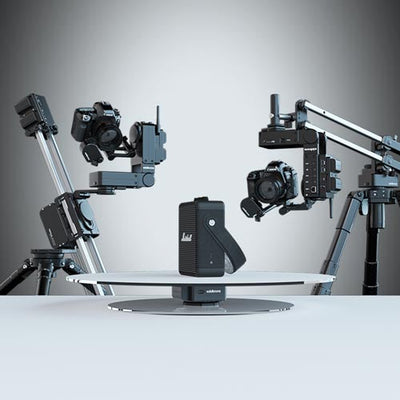
Gimbal Module を使えば、手持ちでは実現できないカメラワークが可能になります。DJI RSジンバルをedelkroneのスライダー、ジブ、ドリー、ターンテーブルと同期させ、すべての軸をひとつの動きとして、複雑で高精度な軌道で動かします。再生ボタンを押せばシステムがカメラを動かすので、そのあいだに演出、出演、プレゼン、制作に集中できます。

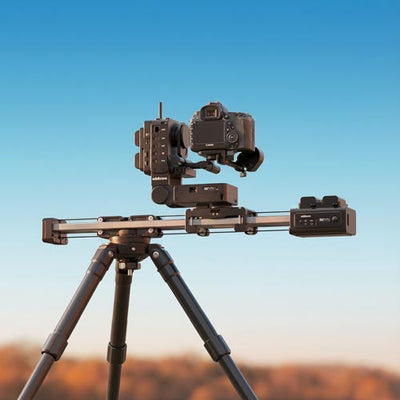
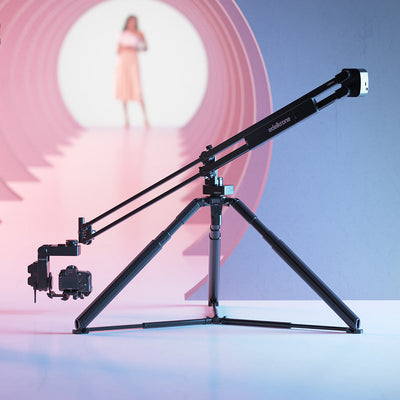
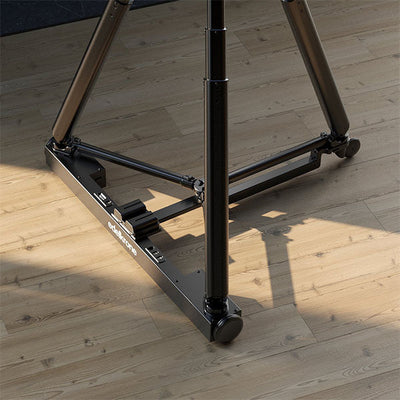
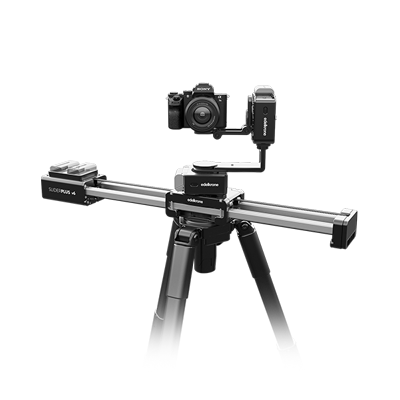
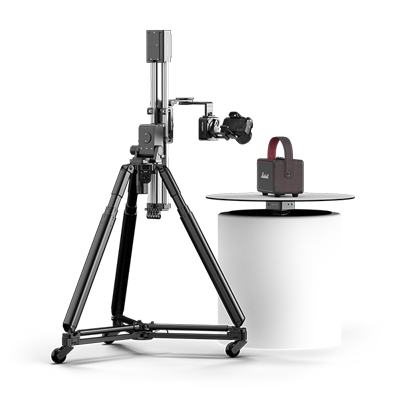
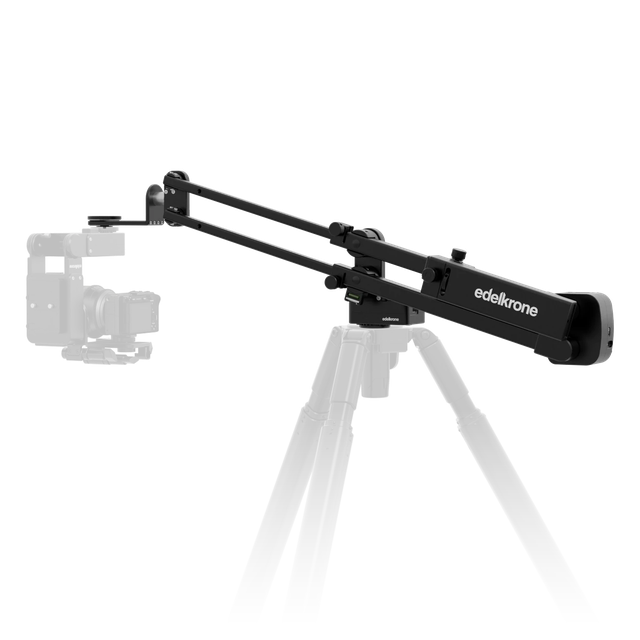
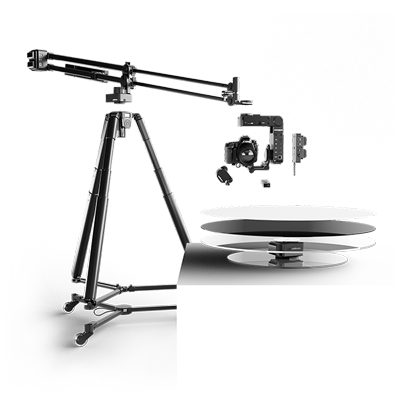
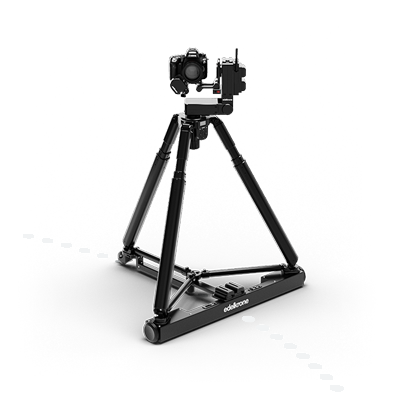
スライダー、ジブ、ドリー、ターンテーブルを自由に組み合わせ。
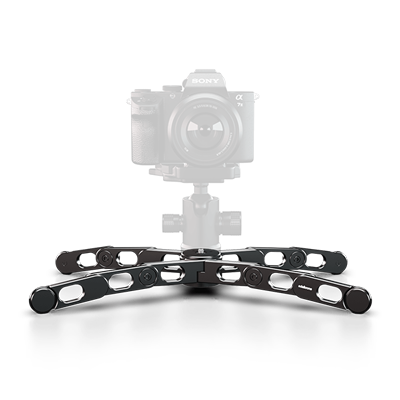
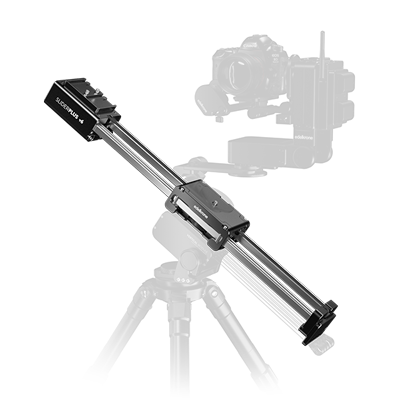
スライダー
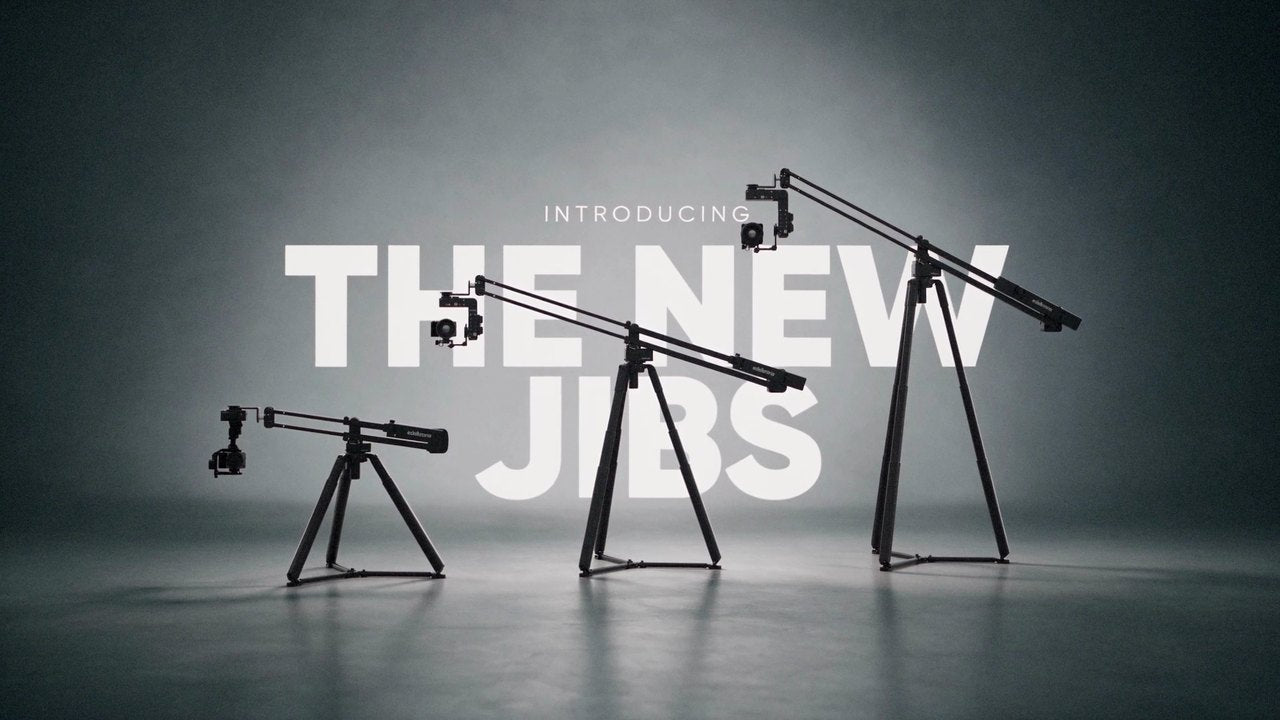
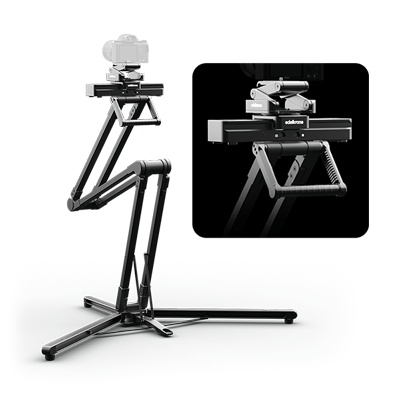
ジブ
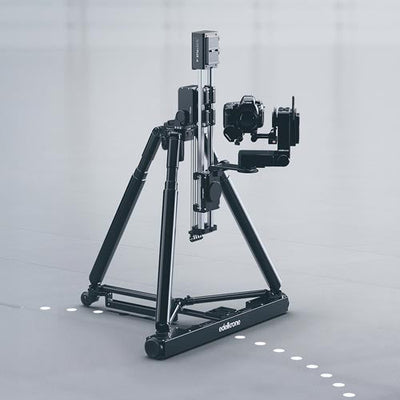
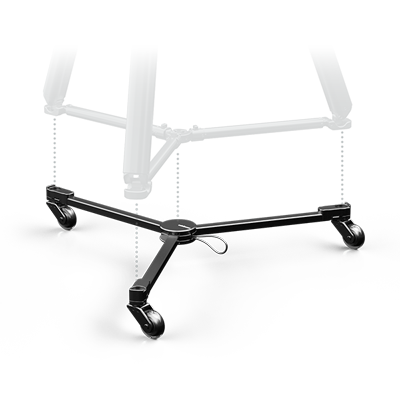
ドリー
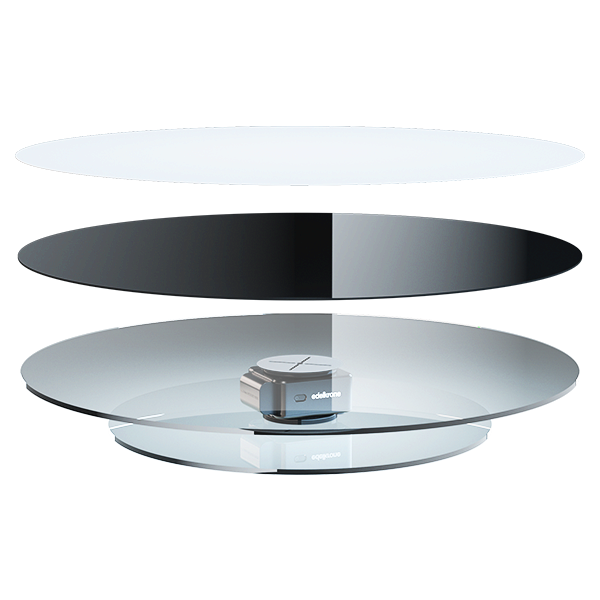
ターンテーブル
▼
ひとりでも撮影をコントロール
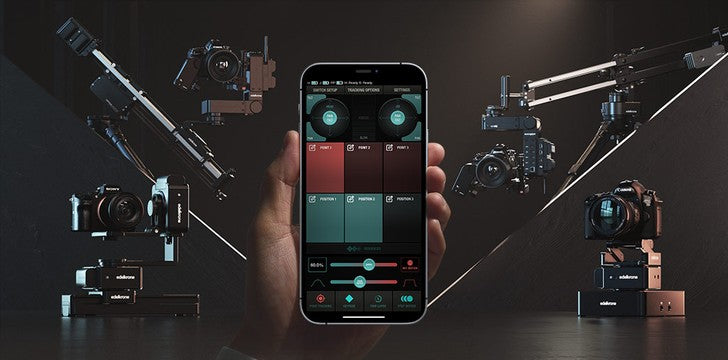
対応するDJI RSジンバルを取り付け、カメラのポジションを手で動かして登録すれば、システム全体をedelkroneアプリからリモート操作できます。セットアップから撮影まで、ひとりで進められる設計です。
取り付けて、つないで、ロボット化。
動きは手で動かして登録
アプリからリモート操作
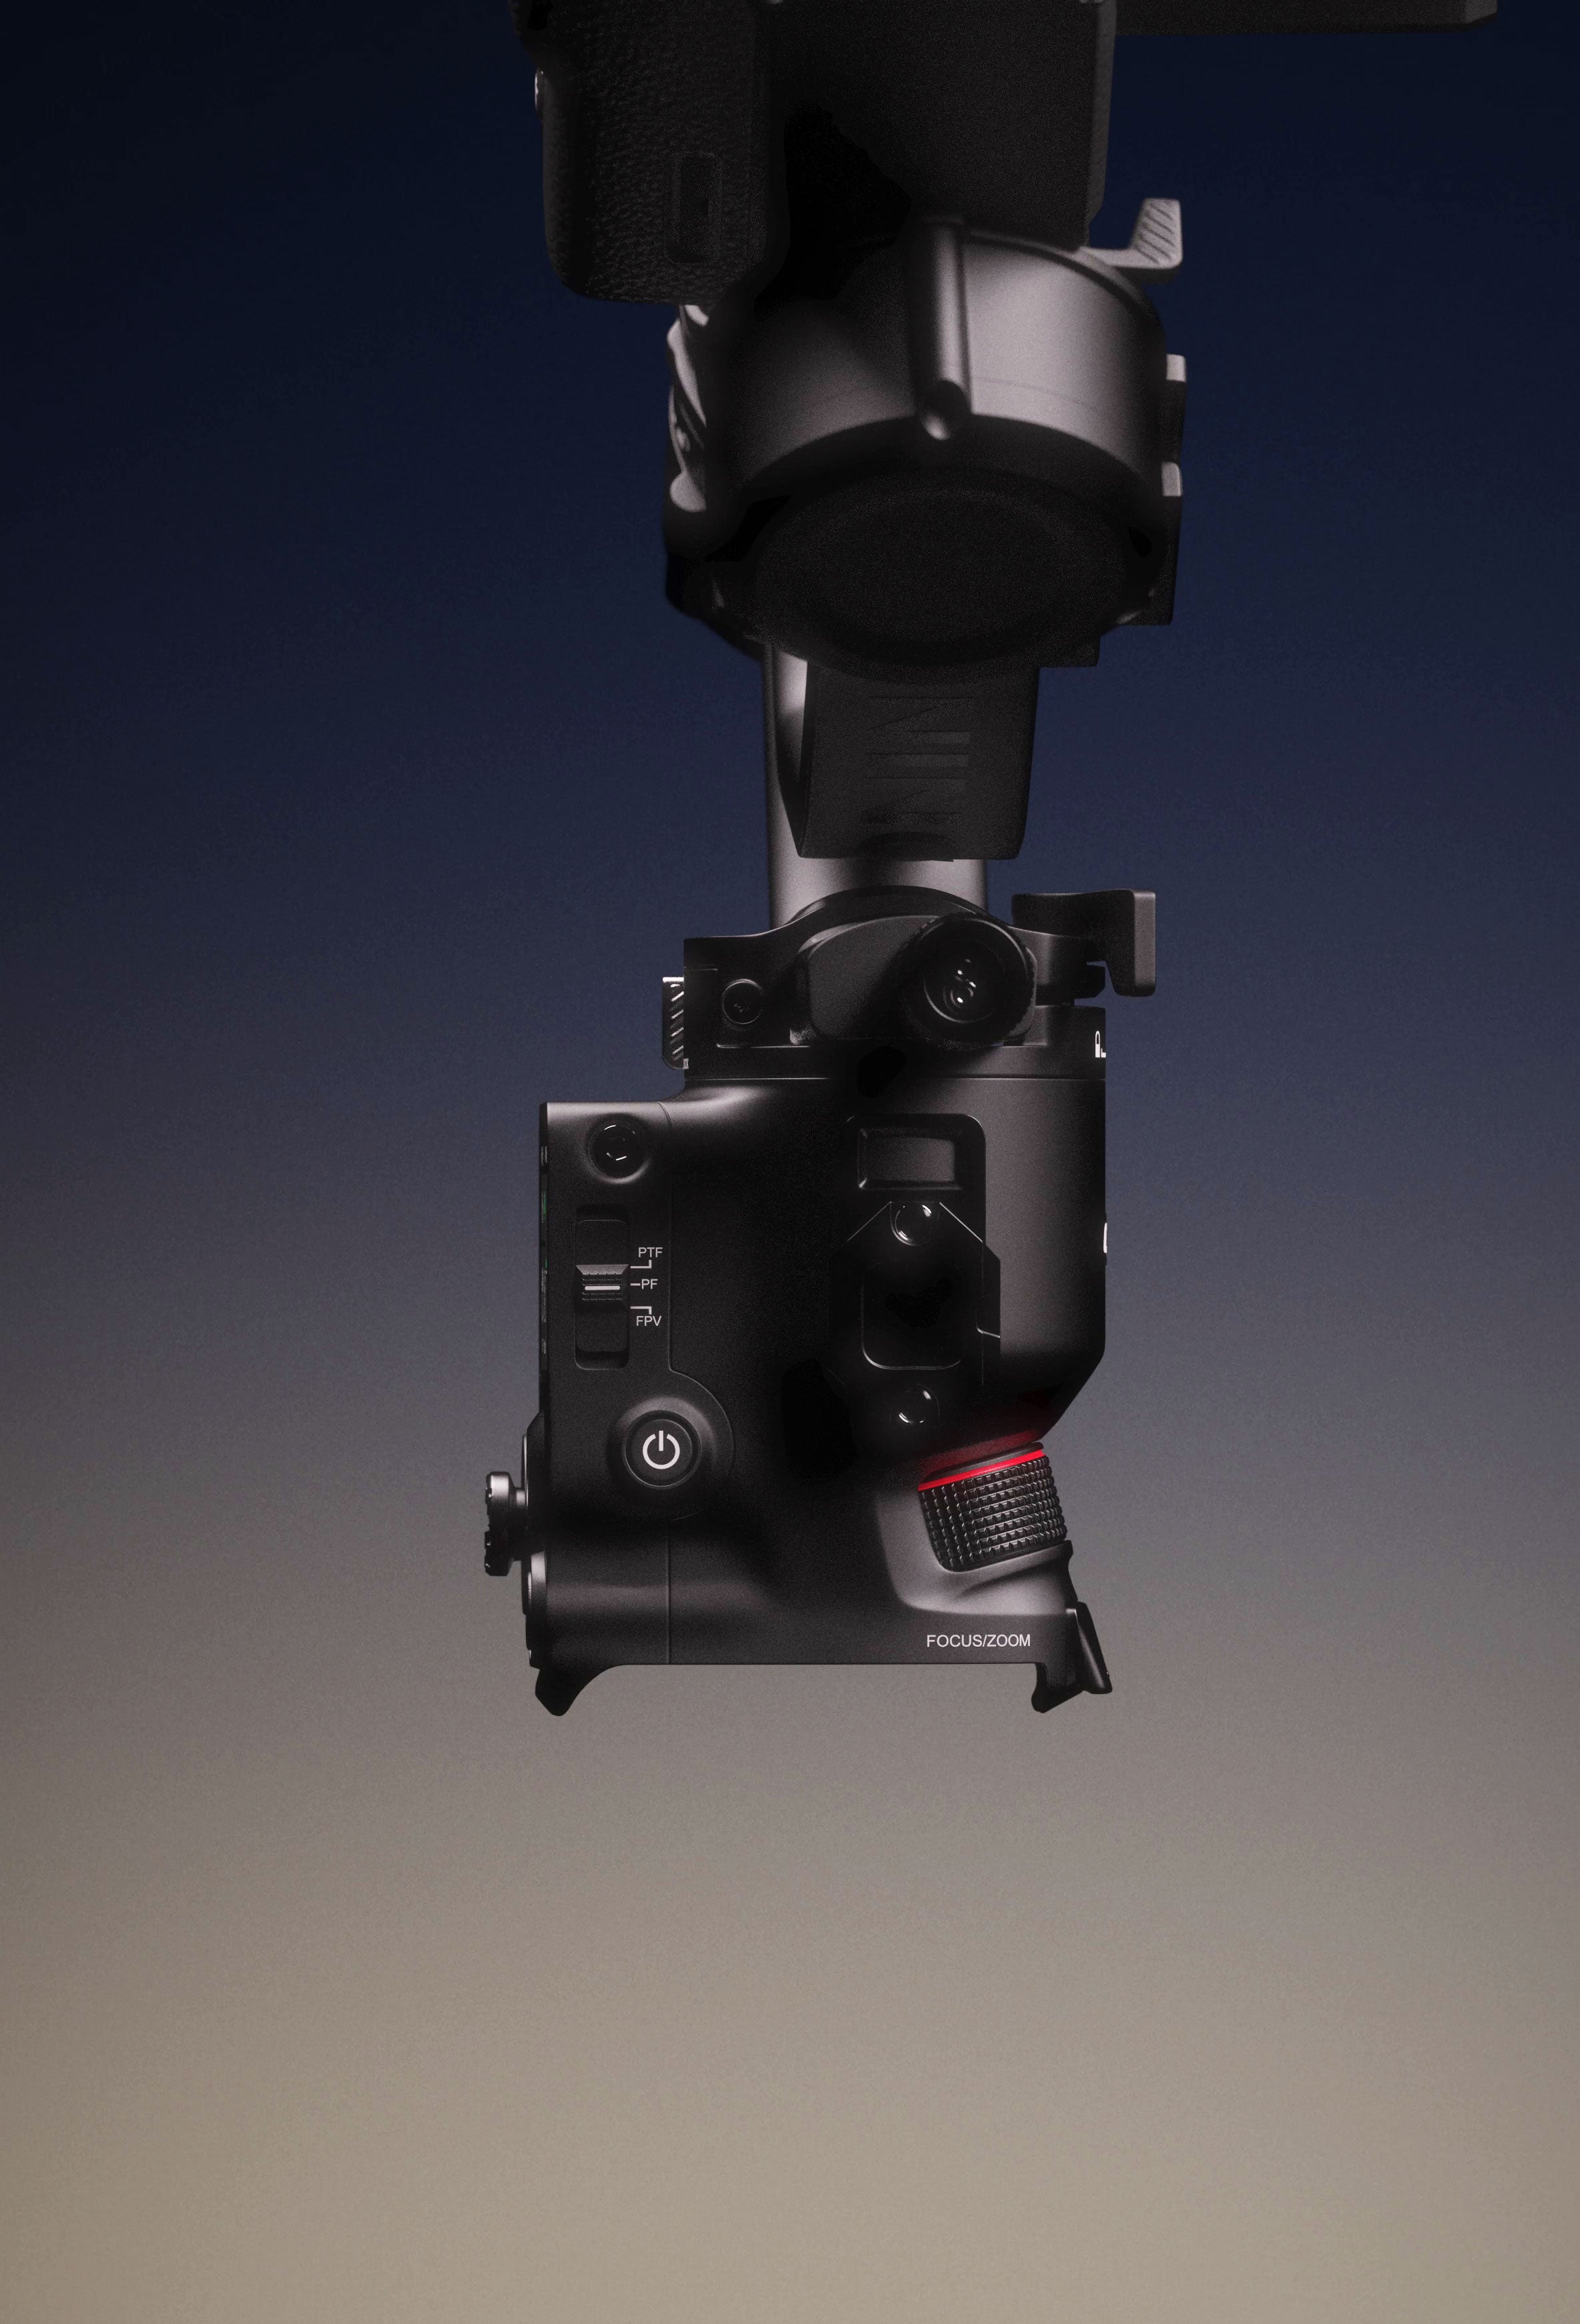
ジンバルの3軸をすべて制御
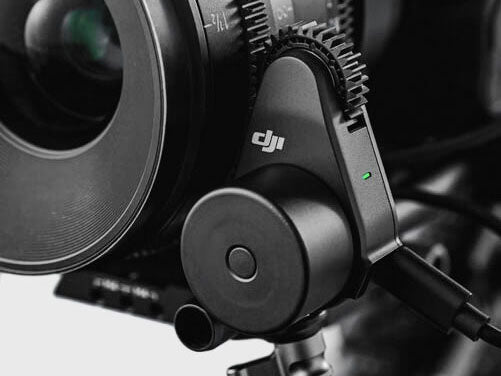
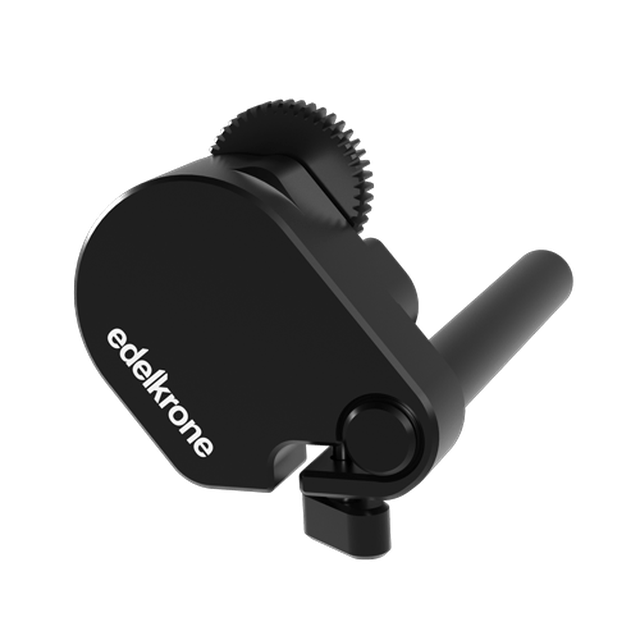
DJIフォーカスモーターを制御
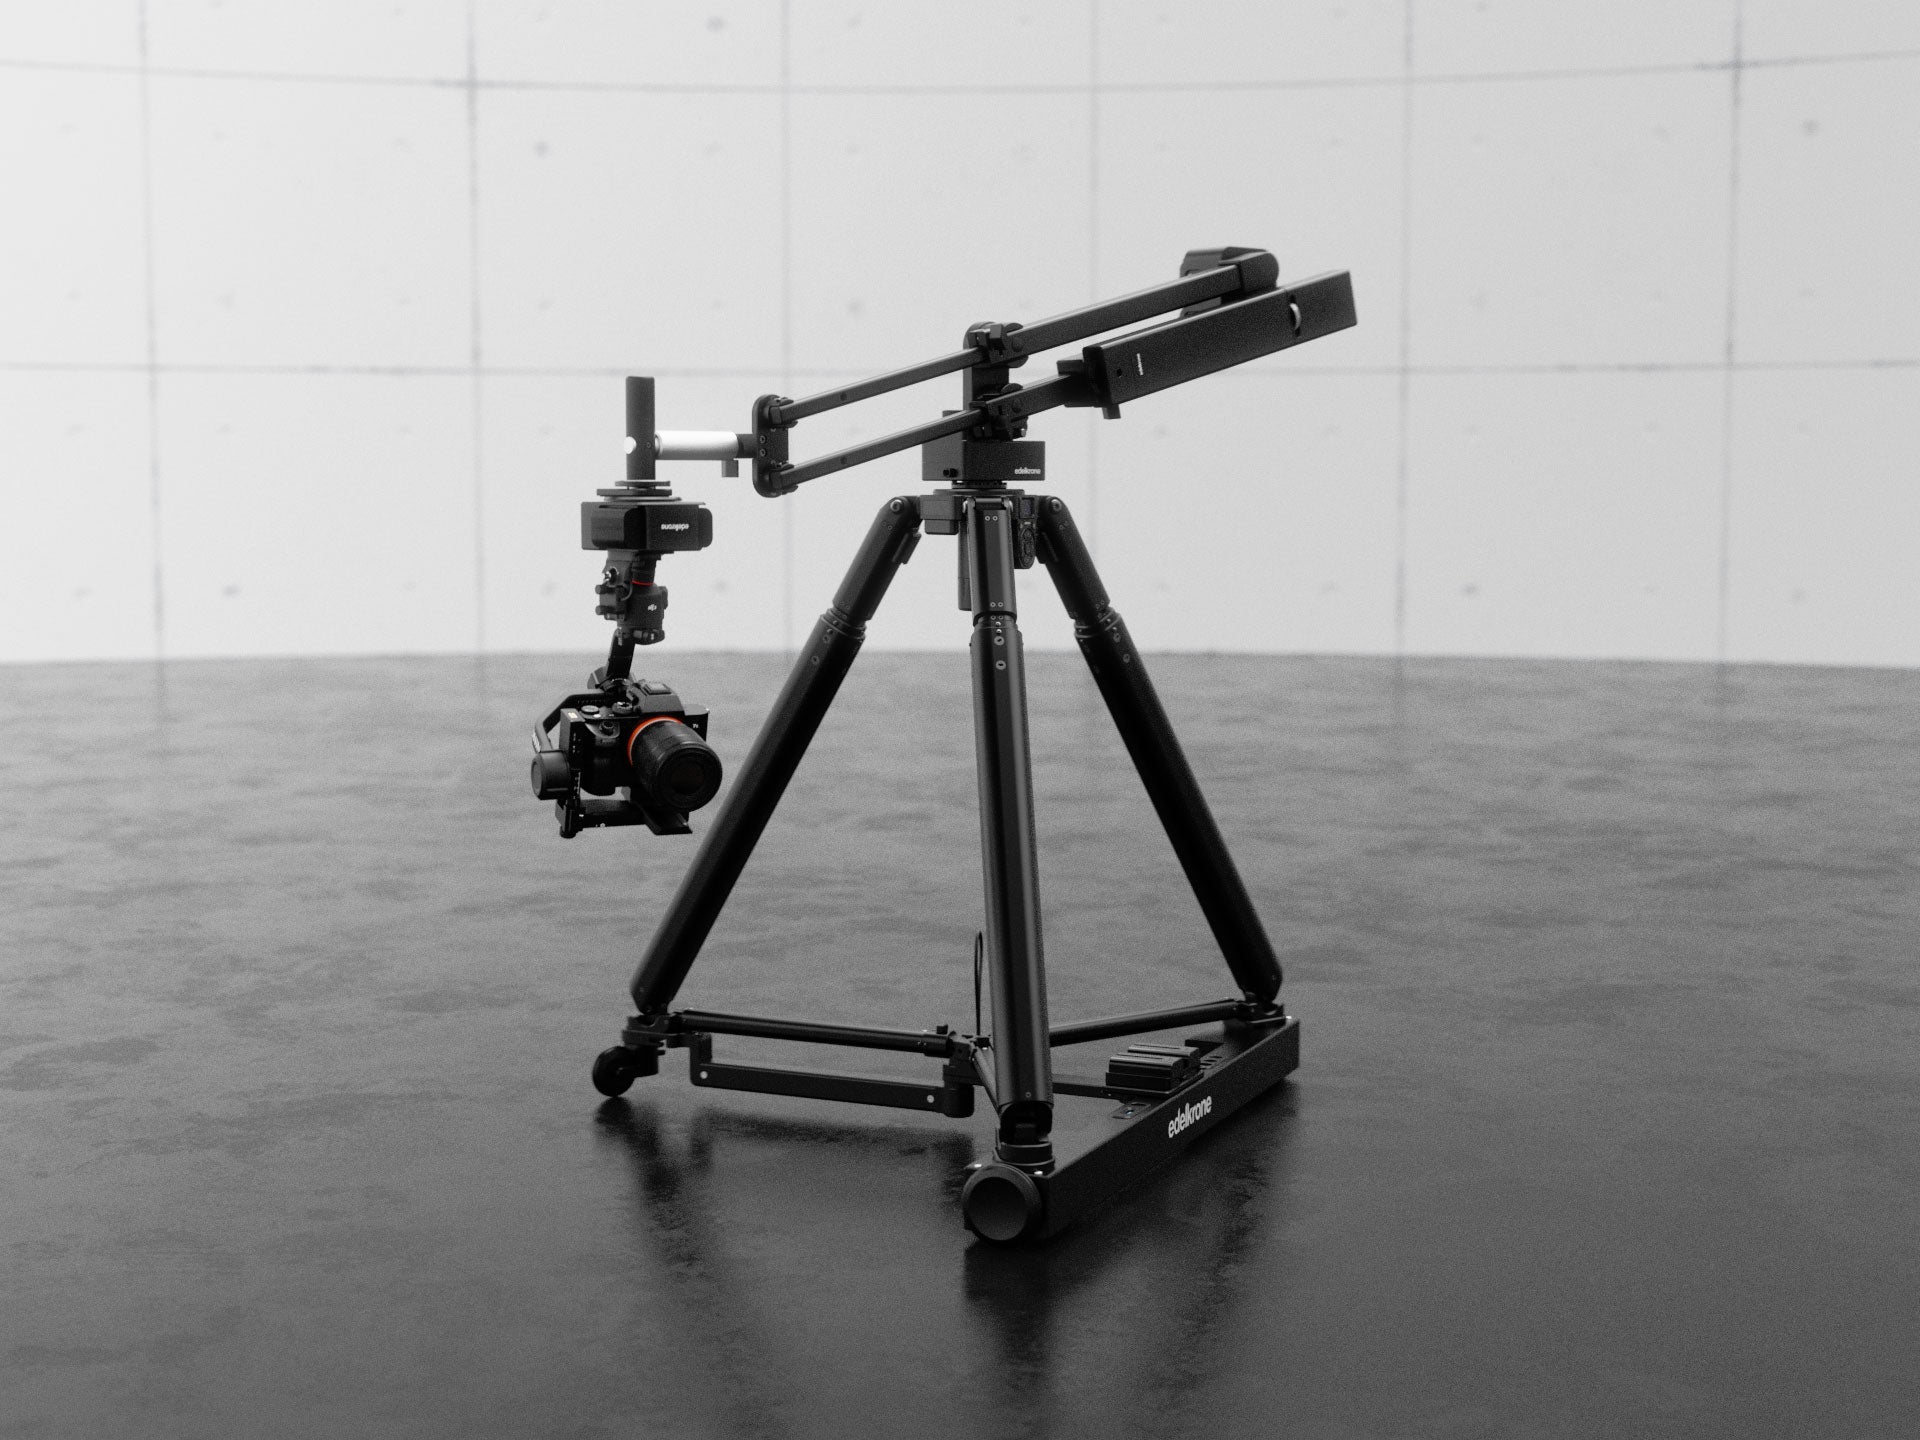
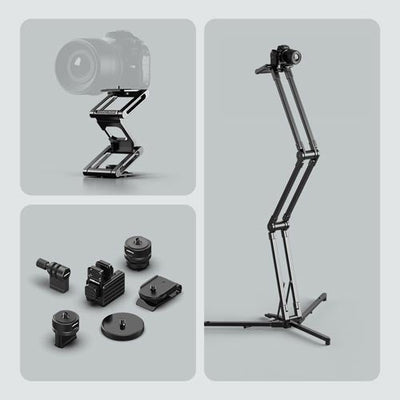
手持ちのedelkrone機材をすべて制御
edelkroneのポイントトラッキング機能
ポイントトラッキング
DJI RSジンバルに、新しい撮影機能を
画像ベースの追尾と位置ベースの追尾
画像処理ベースのシステムは、カメラに映った映像をもとに動くため、常に一歩遅れます。位置ベースの追尾は3D空間の固定座標にロックするため、事前に計画した動きでも、現場でその場で決める動きでも、フレーミングは定まり、動きは制御されたままです。このひとつの違いが、映像が後追いに見えるか、シネマティックに見えるかを分けます。
画像ベースの追尾
画像認識
ポイントトラッキング(Point Tracking)
edelkroneの機能
01・原理
しくみ
被写体が常に見えていることが前提
✕ ライブ映像を常に解析し、被写体の位置をフレームごとに推測します。機能するのは、被写体が見えていて、十分に明るく、アルゴリズムが捉えられるほど周囲と区別できる間だけです。
三角測量による正確な3D座標
✔ 2つのカメラアングルからターゲットを狙うだけで、三角測量によって正確なx、y、z座標がすぐに登録されます。追尾は3D空間内のその固定点に対して行われ、カメラに何が映っているかにはまったく左右されません。
02・動き
なめらかさと反応速度
後追いによる遅れとブレ
✕ 常に後追いの反応になります。被写体のわずかな動きにもパン・チルトの補正がかかり、フレームが揺れます。カメラの速度や方向が変わるたびに新しい速度が必要になりますが、すぐには対応できないため、被写体が遅れてフレーミングがずれていきます。結果として、意図したカメラワークではなく、反応しているだけの映像になります。
幾何学計算による滑らかな動き
✔ パンとチルトの速度と加速度を、幾何学的な計算でリアルタイムに算出します。カメラがどう動いても追尾ポイントはフレーム内の同じ位置にとどまり、被写体が座標の周りで自由に動いても、カメラの軌道は滑らかなままです。
03・独立性
難しい被写体と遮蔽物
障害物や低コントラストで途切れる追尾
✕ 苦手な被写体では追尾が途切れます。複雑な形や中空の形状、撮影中に形が変わる被写体、低コントラスト、繰り返し模様、鏡やガラスなどです。さらに、人や壁、植物などが前景を横切ると、一瞬でも追尾が途切れます。
遮るものがあってもフレーミング可能
✔ 見た目、素材、コントラスト、遮るものは関係ありません。ターゲットは画像ではなく座標なので、迷う要素がありません。手前に何かがある構図でも、安心してフレーミングできます。
04・ライブ操作
動く被写体・複数の被写体
追尾できるのは1つの被写体のみ
✕ 撮影中はずっと1つの被写体だけを追尾し続けます。動きの途中で別の被写体に切り替えることはできません。
6つのターゲット間をライブで切り替え
✔ Store up to 6 subjects and glide between them in one continuous cinematic move. Trigger each transition live, at the speed and acceleration you choose. If you know the points your subject will move between, you don't need to know when: trigger the next POI the moment it moves and you get a true tracking effect. Decided live, perfectly smooth, never chaotic.
05・フォーカス
フォーカスの信頼性
距離は推測、現場でのリスクも
✕ 画像処理やLiDARによるオートフォーカスは距離をリアルタイムで推測するため、画像ベースの追尾と同じ種類のミスが起こり、現場ではリスクが残ります。
ターゲットまでの正確な距離を常に把握
✔ システムは追尾ポイントまでの正確な距離を常に把握しています。レンズの距離目盛りに合わせて一度レンズマッピングを行えば、どのレンズも本物のオートフォーカスレンズのように使えます。そのため、信頼性の高いフォーカス追従が可能です。
位置ベースの追尾は、edelkroneのワークフローに完全に統合されています。スライダー、ジブ、ドリー、パン、チルト、フォーカスが、登録した座標を中心に連動して動きます。その場の判断で動きを変える自由を残しながら、どの動きも滑らかに制御され、画像処理で起こりがちな失敗とも無縁です。
edelkroneの場合
▼
どのデバイスからでも操作

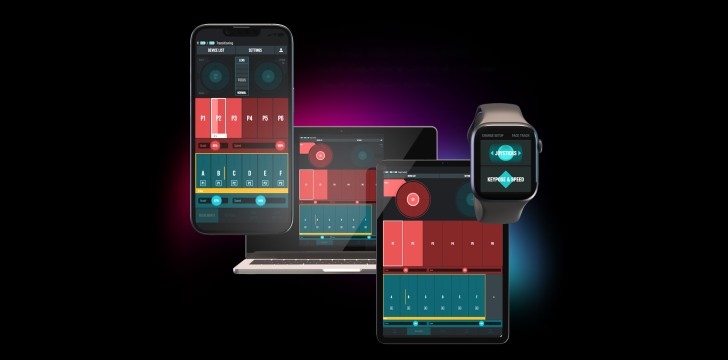
edelkroneアプリ
edelkroneアプリは、すべてのedelkrone製品をAppleとAndroidのデバイスからワイヤレスで操作できるコントロールプラットフォームです。


DJI、DJI RS、RS 3 Pro、RS 4、RS 4 Pro、RS 5およびDJI Focus Motorは、DJIの商標です。SonyおよびNP-Fは、ソニーグループ株式会社の商標または登録商標です。LP-E6は、キヤノン株式会社の商標または登録商標です。 DJI and DJI RS are trademarks of DJI.
